ABB IRB 6700 工业机器人
重载六轴工业机器人系列,应用于搬运、焊接和制造自动化。
01 / THE SCIENCE
哪些科学让它成为可能
连杆几何、关节驱动与刚体动力学决定可达空间和载荷;重复定位与轨迹平滑还取决于控制系统、结构柔性和标定。
理解产品需要把单一公式放回系统:输入测量、材料与边界条件经过模型计算,再与实际数据比较。不同尺度的近似不能无条件拼接,相关工具会分别注明适用条件。
商业应用与工程边界
生产线规划需要考虑工具重量、惯量、节拍与碰撞空间。平面连杆教学工具不代表完整六轴机器人离线编程。
基于厂商公开资料的独立技术解读,不代表厂商采用、认可或赞助 SciAtlas。图示为本站原创原理示意,不是产品实物照片。产品规格、认证与可用性以厂商当前资料为准;相关工具只演示公开简化模型。
厂商产品与官方资料 ↗用在线工具理解相关问题
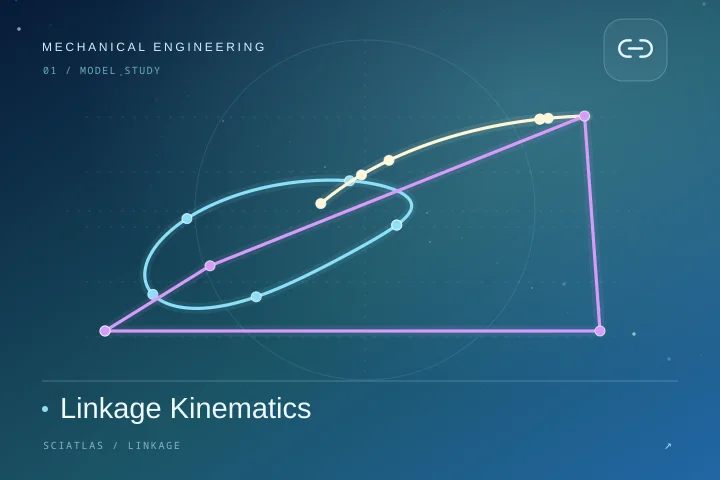
平面连杆机构
理想刚性平面铰链;六杆模式为四杆耦合点驱动的固定支点二连杆支链。非动力学/碰撞求解。
轴功率与扭矩
稳态旋转,无储能瞬态。
轴向正应力
均匀轴向载荷,忽略应力集中。
矩阵奇异值分解谱
最多 400 个元素,不把接近零值自动视为精确零。
链接的模型用于独立学习和量级分析,不复刻厂商专有软件或通过产品性能认证。
背后的科学人物与历史贡献
以下关系区分理论与方法先驱、行业领导者;不表示这些人物独自发明本页产品。
相关元素与材料基础
元素入口用于理解相关材料或分子基础,不声明特定型号的完整材料清单。